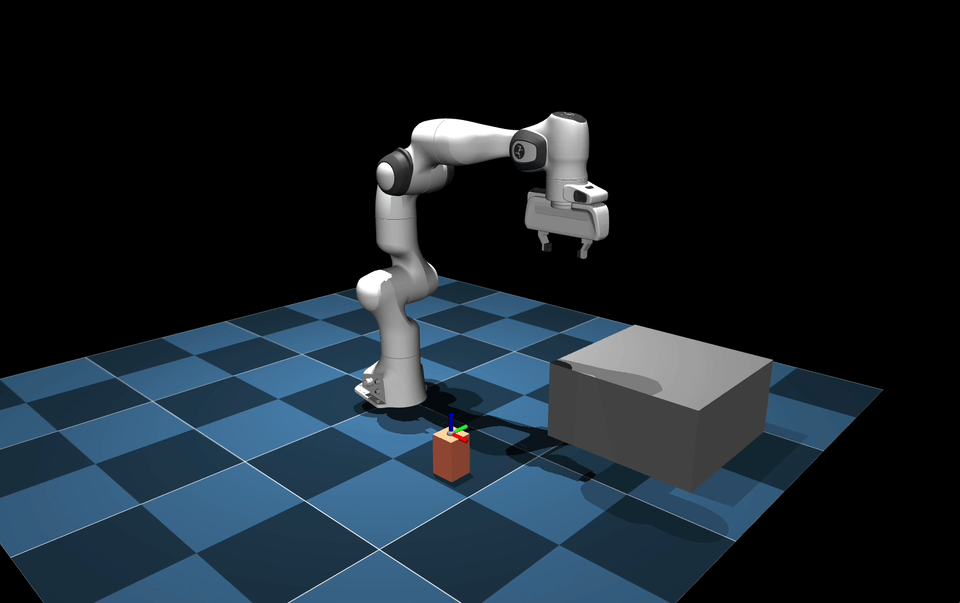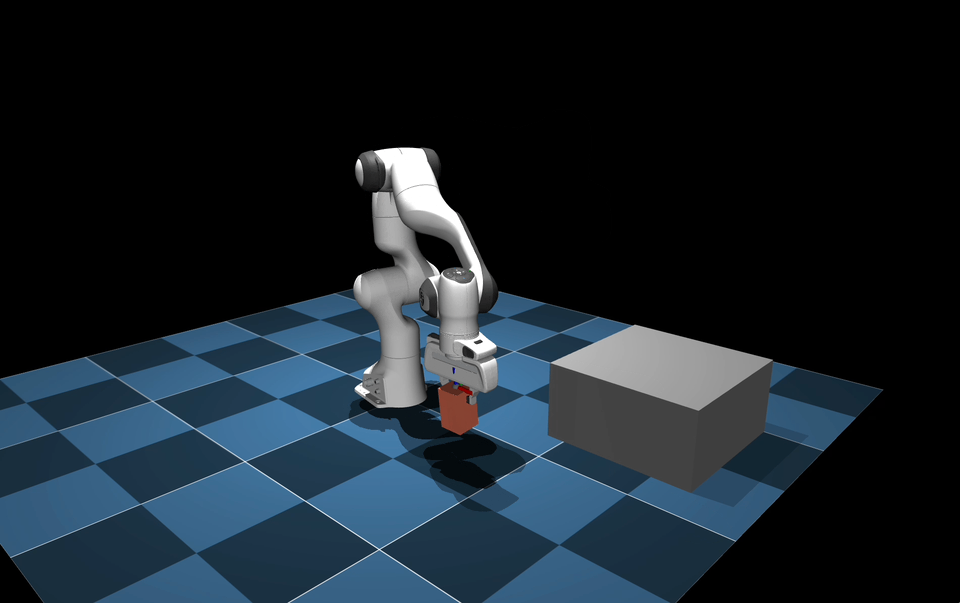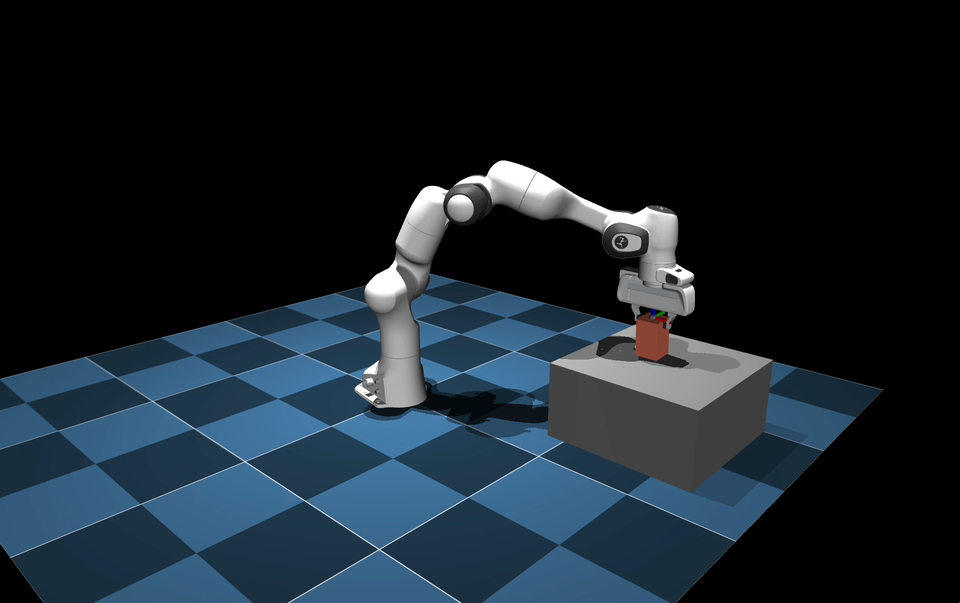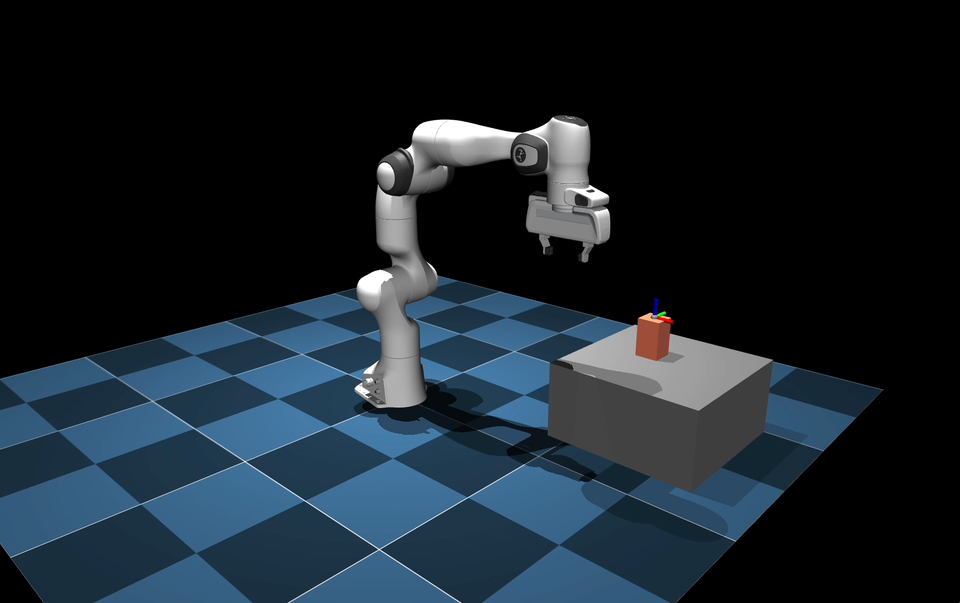
技术分享:Franka机器人在仿真平台Mujoco的使用发表时间:2024-11-23 21:56 Franka机器人属于思灵机器人集团旗下,PNP机器人负责Franka机器人的销售,渠道和技术支持。 本文将探讨Franka机器人在仿真平台Mujoco的使用
MuJoCo介绍 MuJoCo代表多关节动力学。它是一种通用物理引擎,旨在促进机器人技术、生物力学、图形和动画、机器学习以及其他需要快速准确地模拟与环境交互的铰接结构领域的研究和开发。它最初由 Roboti LLC 开发,于 2021 年 10 月被 DeepMind 收购并免费提供,并于 2022 年 5 月开源。MuJoCo 代码库可在GitHub 上的google-deepmind/mujoco存储库中找到。 MuJoCo 是一个带有 C API 的 C/C++ 库,供研究人员和开发人员使用。运行时模拟模块经过调整,可**程度地提高性能,并在内置 XML 解析器和编译器预先分配的低级数据结构上运行。用户使用本机 MJCF 场景描述语言(一种 XML 文件格式,旨在尽可能方便人类阅读和编辑)定义模型。还可以加载 URDF 模型文件。该库包括具有本机 GUI 的交互式可视化,以 OpenGL 呈现。MuJoCo 进一步公开了大量用于计算物理相关量的实用函数。 MuJoCo 可用于实现基于模型的计算,例如控制合成、状态估计、系统识别、机制设计、通过逆动力学进行数据分析以及机器学习应用的并行采样。它还可以用作更传统的模拟器,包括用于游戏和交互式虚拟环境。 Franka Robotics老的型号为Panda 已经停产,升级后的产品为Franka Research 3,简称“FR3”,以下部署均是在FR3在仿真平台Mujoco的基础上的测试。 Franka URDF描述 参考:https://github.com/frankaemika/franka_description 概述Franka 描述存储库提供所有 Franka Robotics 模型。它包括详细的 3D 模型和必要的机器人参数,这对于在各种环境中模拟这些机器人至关重要。此外,该存储库还提供了为所选 Franka 机器人模型创建 URDF(统一机器人描述格式)的功能。 特征全面的 3D 模型:所有 Franka Robotics 模型的详细 3D 模型,可实现精确的模拟和可视化。
先决条件
URDF 创建要开始生成,请执行 start.sh 脚本。传递给 sh 脚本的参数将从 create_urdf.py 中使用。 # Start the generation of the urdf model./scripts/create_urdf.sh <robot_id> <ee_id> urdf 生成由 create_urdf.py 脚本执行,该脚本提供几个参数来定制输出 urdf 模型: usage: create_urdf.py [-h] [--robot-ee] [--no-ee] [--with-sc] [--abs-path] [--host-dir HOST_DIR] [--only-ee] robot_model Generate franka robots urdf models. Script to be executed from franka_description root folder! positional arguments: robot_model id of the robot model (accepted values are: fr3, fp3, fer, none) optional arguments: -h, --help show this help message and exit --robot-ee id of the robot end effector (accepted values are: franka_hand, cobot_pump) --no-ee Disable loading of end-effector (robot-ee would be ingnored if set) [WARNING: this argument will be removed in future releases, introducing "none" as ee id]. --with-sc Include self-collision volumes in the urdf model. --abs-path Use absolute paths. --host-dir HOST_DIR Provide a host directory for the absolute path. --only-ee Get URDF with solely end-effector data 通过 ROS2 进行可视化franka_description作为 ROS2 包提供。可以使用以下命令通过 RViz 查看 urdf 文件: # visualize_franka.sh launches the visualize_franka.launch.py in a ros2 instance running in the docker container # The arguments given to the .sh script are forwarded as launch arguments # Accepted launch arguments are: # arm_id - accepted values are: fr3, fp3, fer # load_gripper - accepted values are: true (default ee_id is franka_hand), false (ee_id will be ignored) [WARNING: this argument will be removed in future releases, introducing "none" as ee id] # ee_id - accepted values are: franka_hand, cobot_pump./scripts/visualize_franka.sh arm_id:=<robot_id> MUJOCO FR3 Description (MJCF)参考:https://github.com/google-deepmind/mujoco_menagerie/blob/main/franka_fr3/README.md 概述此软件包包含由Franka Robotics (以前称为 Franka Emika)开发的Franka Research 3(又名 FR3)的简化机器人描述 (MJCF) 。 URDF→MJCF导入步骤
如有混淆,参考英文如下:
更多参考: https://github.com/google-deepmind/mujoco_menagerie/tree/main/franka_fr3 Franka机器人其他技术参考: Franka机器人安装:技术要点分享:Franka机器人开箱和上电指导 Franka机器人做了恢复出厂:技术要点分享:恢复出厂设置后(谨慎操作,非必要不要点击“恢复出厂”) Franka机器人开发:Franka机器人 FR3机器人——用于科研的三个编程接口 ——全文完—— 关于Franka Robotics Franka机器人前身是Franka Emika, 知名产品为Panda系列触觉感知七自由度机器人;2023年Franka Emika被Agile Robots SE思灵机器人收购,更名为 Franka Robotics Gmbh, 持续推出FR3科研版机器人以及更多产品系列。 PNP Robotics集智联机器人是思灵机器人和德国 Franka Robotics GmbH**战略合作伙伴,负责Franka机器人的销售、渠道拓展、技术支持等工作。 关于集智联机器人PNP Robotics 集智联机器人, 英文名字:Plug & Play Robotics, 取义为“集中智慧互联,达到即插即用”,目标用先进的机器人技术实现机器人在各个行业的迅速使用。 集智联机器人团队成员均来自于国内外机器人行业知名企业,服务过超过500家终端客户;学术背景来自于哈尔滨工业大学,上海交通大学,多伦多大学等知名高校,先后获得“姑苏领军”、“崇本领军”、“吴江领军”等人才称号。 集智联机器人公司主要围绕机器人生态产品和移动复合机器人开展业务,致力于成为协作式机器人生态工具和移动复合机器人配合装备的龙头企业,目的为客户提供创新的机器人柔性解决方案,让客户充分体验真正的即插即用功能(Plug & Play)。 集智联机器人(PNP Robotics)
江苏苏州吴江经济技术开发区云创路233号智慧产业园1号楼东5层 www.pnprobotics.com sales@pnprobotics.com 0512-6303 6193 Franka等机器人技术咨询/销售/合作 180 1817 5378(微信同号) |